
ROS 2 ve Nav2 ile çok kriterli alternatif rota yönetimi
Bir robot için en kısa yol her zaman en iyi yol değildir. Bitirme projemde Nav2’nin üzerinde çalışan, birden fazla rota üretip görev önceliğine göre birini seçen — ve neden seçtiğini açıklayan — bir rota yönetim katmanı geliştirdim.
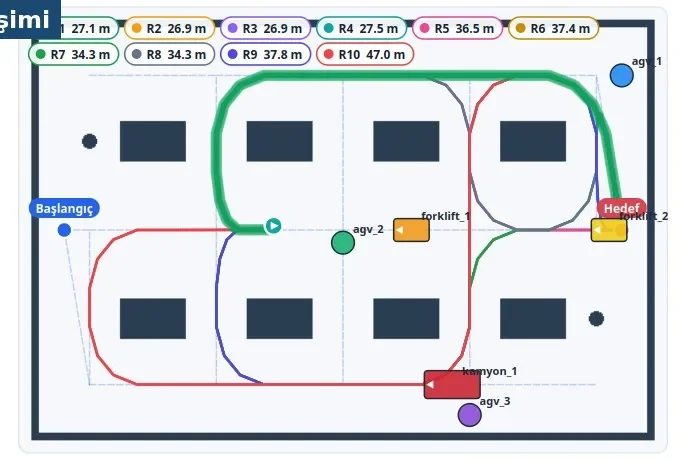
Neden tek bir en kısa yol yetmiyor?
Standart bir planlayıcı tek bir rota döndürür. Oysa bir depoda ya da atölyede en kısa koridor en dar, en kalabalık ya da en yavaş koridor olabilir. Asıl karar mesafe, güvenlik ve süre arasında bir ödünleşmedir ve göreve göre değişmelidir.
Amaç Nav2’nin yerine geçmek değil; onun mevcut planlama ve kontrol bileşenleriyle çalışan ve bu ödünleşmeyi açık hâle getiren bir karar katmanı eklemekti.
Yöntem
- 1
Rota grafiği
Harita, negatif olmayan mesafe maliyetli düğüm ve yönlü kenarlardan oluşan bir grafik olarak tanımlanır.
- 2
Yen ile K aday
Yen’in K en kısa döngüsüz yol algoritması aynı başlangıç ve hedef arasında en çok K alternatif rota üretir.
- 3
Geçerlilik kontrolü
Grafikte bağlı olmak, robotun sürebileceği anlamına gelmez: her aday geometri ve canlı costmap’e karşı doğrulanır.
- 4
Üç kriter
Mesafe, açıklık göstergelerinden üretilen güvenlik riski ve tahmini süre hesaplanır, ortak bir ölçeğe normalize edilir.
- 5
Görev profili (WSM)
Ağırlıklı toplam modeli adayları sıralar; ağırlıklar görev profiline göre değişir: mesafe, güvenlik ya da zaman öncelikli.
- 6
Yürütme ve izleme
Seçilen rota yoğun bir nav_msgs/Path’e dönüşür ve Nav2’nin FollowPath aksiyonuyla yürütülür. Rota geçersizleşirse yönetici yeniden sıralar; histeresis gereksiz rota değişimini engeller.
i numaralı adayın maliyeti (küçük olan tercih edilir)
J_i = w_D · z_iD + w_R · z_iR + w_T · z_iT
z = normalize mesafe, risk ve süre; w = görev profilinden gelen ağırlıklar. Güvenlik sınırları her profilde zorunlu kalır.
Gazebo / Nav2 sonuçları
İlk testler depo ortamında bir TurtleBot4 ile yapıldı. K arttıkça seçenek genişliyor, karar süresi de uzuyor:
| K | Geçerli aday | Karar süresi |
|---|---|---|
| K = 3 | 3 | 267,60 ms |
| K = 5 | 4 | 399,63 ms |
| K = 10 | 6 | 764,49 ms |
- →Sistem dört haritaya genişletildi: Depo, Atölye, Labirent ve Açık Alan. K = 5 ile her haritada 4–5 geçerli aday üretildi; toplam karar süresi 448–978 ms.
- →Başarılı bir FollowPath koşusunda robot 46,65 sn’de 18,92 m odometrik mesafe kat etti.
- →Sahneye hareketli araçlar eklendiğinde robot rotasının kapandığını algılayıp durmadan alternatife geçiyor; rota değişimlerinde aday havuzu en az 10’a çıkıyor.
Sınırlılıklar
Bunlar sınırlı simülasyon koşuları; çoğu harita için tek deneme. Hattın uçtan uca çalıştığını gösteriyorlar, standart Nav2’den genel olarak daha iyi olduğunu kanıtlamıyorlar. Sıradaki adım gerçek robotta doğrulama ve tekrarlı, istatistiksel olarak incelenmiş deneyler.