Otonom Tarım Robotu Edge AI, Görüntü İşleme & ROS 2
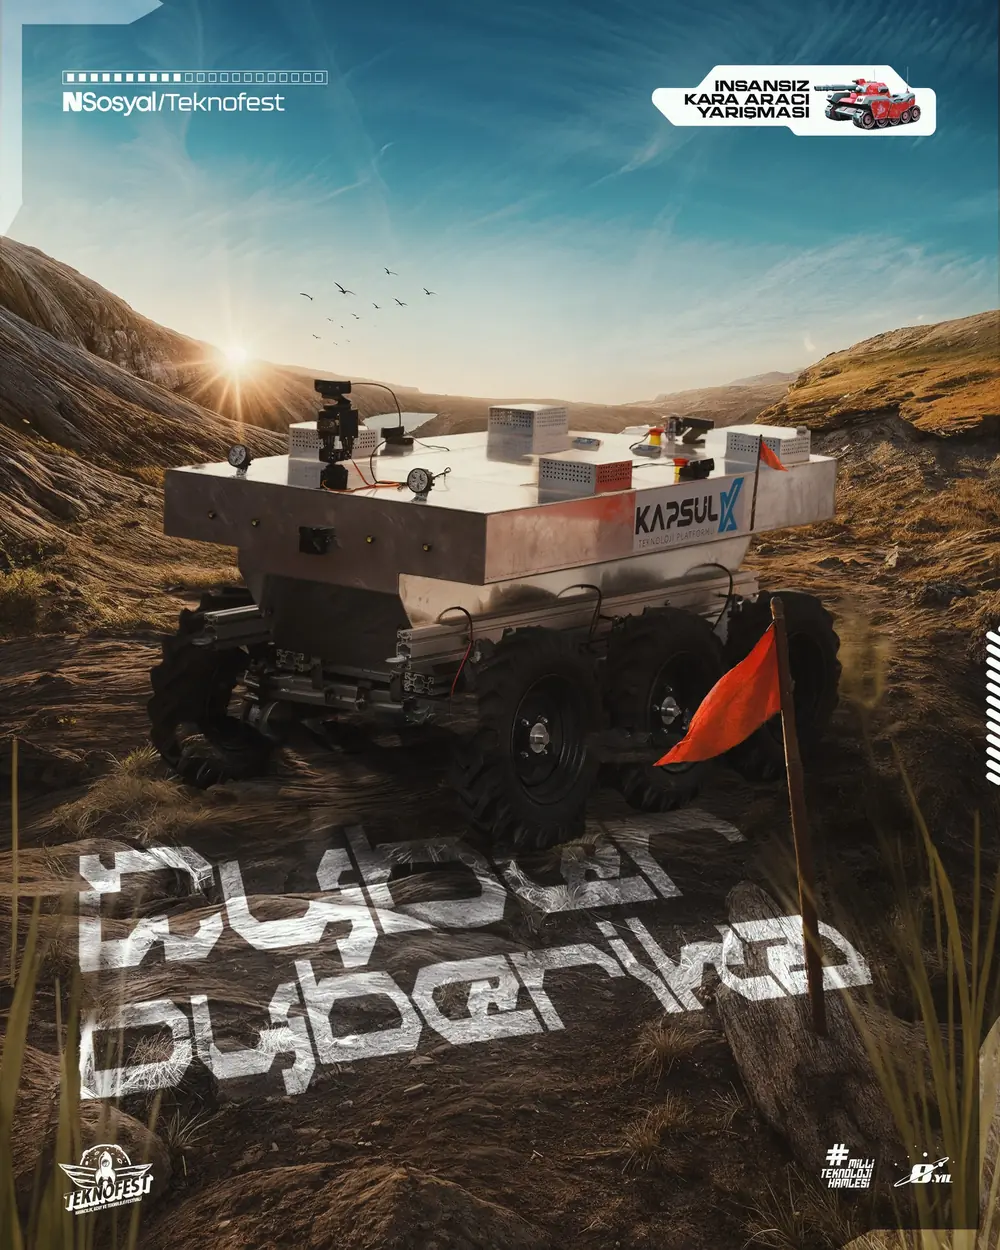
Araç üstü endüstriyel bir edge bilgisayarda gerçek zamanlı görüntü işleme, ROS 2 kontrolü ve sensör füzyonu çalıştıran otonom tarım aracı — bulut bağlantısına gerek yok.
- Edge AI
- Endüstriyel PC
- ROS 2
- OpenCV
- YOLO
- Python
Problem & Motivasyon
Tarım sektörü geniş alanları verimli şekilde izlemekte zorlanıyor. Manuel denetim yavaş ve emek yoğun. Otonom sistemler ürün izleme maliyetlerini düşürürken doğruluk ve tutarlılığı artırabilir.
Bu proje, edge AI’ın tarımsal robotikte nasıl kullanılabileceğini gösteriyor: gerçek zamanlı bitki tespiti ve otonom navigasyon tamamen araç üzerinde çalışıyor.
Çalıştığım hesaplama platformları
Tek bir karta bağlı kalmak yerine işe uygun bilgisayarı seçip entegre ediyorum. Projelerimde çalıştığım platformlar:
Endüstriyel mini PC’ler (x86)
ROS 2 ana düğümü, çoklu kamera ve ağır görüntü işleme — sahada sızdırmaz kabin içinde.
GPU’lu edge AI modülleri
Düşük güçte, nicelenmiş (INT8) modellerle gerçek zamanlı derin öğrenme çıkarımı.
Tek kart bilgisayarlar (SBC)
Sensör ağ geçidi, telemetri ve hafif kontrol görevleri.
PLC, uçuş kontrolcüleri & MCU’lar
Deterministik I/O ve motor kontrolü için Siemens PLC, Pixhawk ve ESP32.
Teknik altyapı
Donanım
- → GPU’lu endüstriyel edge bilgisayar
- → USB HD Camera (640x480, 30 FPS)
- → Encoder’lı DC motorlar
- → IMU sensörü (MPU6050)
- → LiDAR sensörü (RPLidar)
- → Güç yönetimi (5V / 12V hatlar)
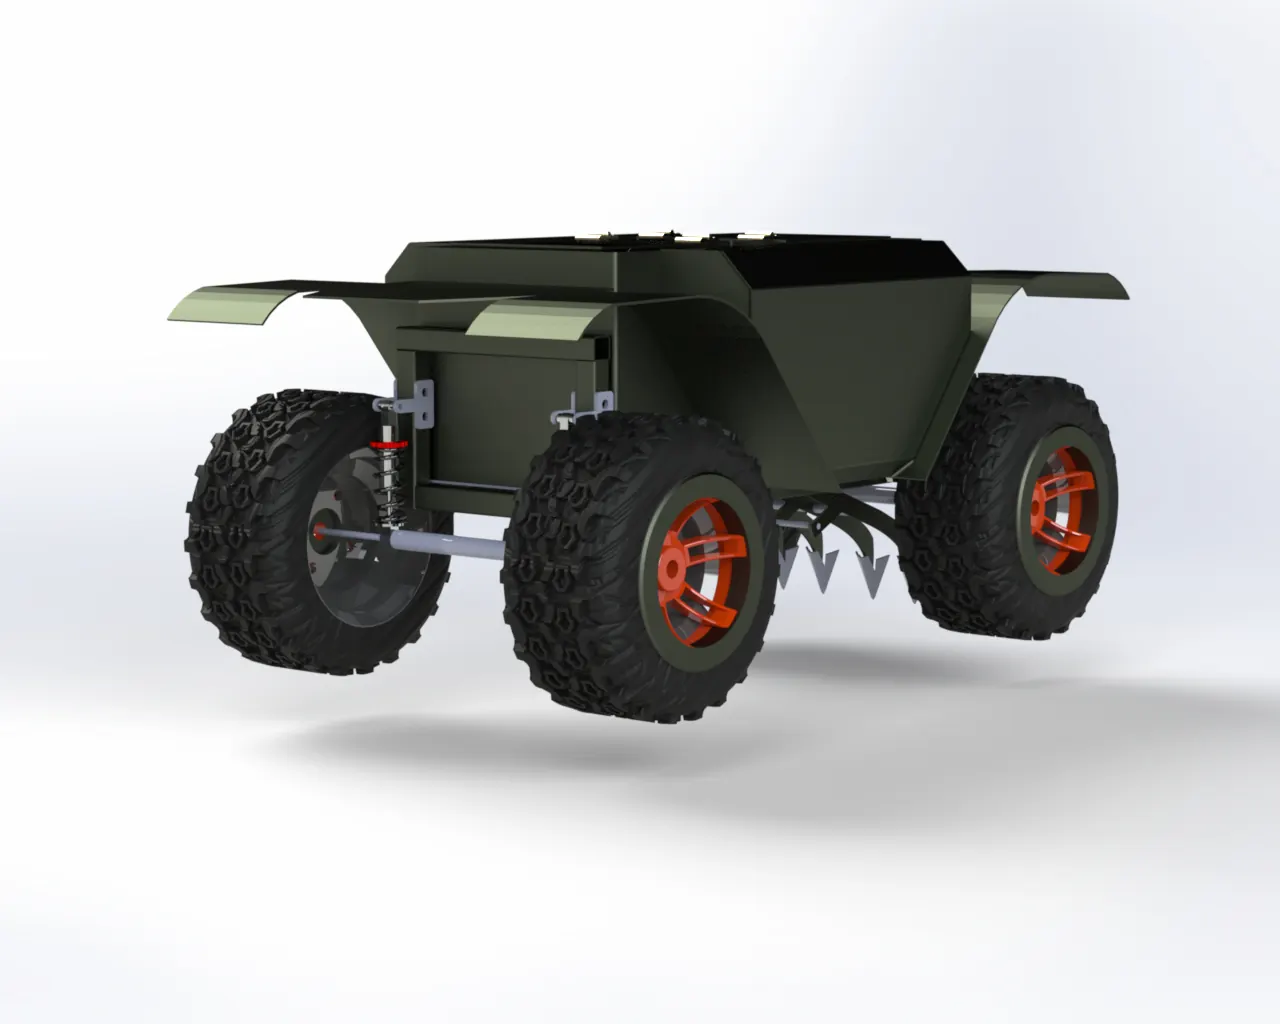
- → Alüminyum şasi & 3D baskı parçalar
Yazılım
- → ROS 2 Foxy
- → OpenCV 4.5
- → Python 3.8+
- → PyTorch (bitki tespit modeli)
- → Gazebo simülatörü
- → SLAM navigasyon yığını
- → Özel kontrol algoritmaları
Donanım mimarisi
Edge hesaplama birimi (ana kontrolcü)
├── GPU'lu endüstriyel bilgisayar
├── Linux + ROS 2 çalışma ortamı
├── Cihaz üzerinde YZ çıkarımı (INT8)
└── Regüleli 12V → 5V besleme

Bağlı cihazlar:
├── Kamera modülü (USB)
├── Motor sürücü (GPIO / PWM)
├── IMU sensörü (I2C)
├── LiDAR (Serial / USB)
└── Encoder geri beslemesi (GPIO)
Edge bilgisayar ana işlem birimi olarak ROS 2’yi merkezi ara yazılım olarak çalıştırır. Tüm sensörler standart arayüzlerle (USB, I2C, Serial) bağlanır; bu sayede aynı tasarım başka bir endüstriyel bilgisayara taşınabilir. Güç dağıtımı, yük altında kararlı çalışma için çift hat kullanır.
Yazılım mimarisi
ROS 2 Node Architecture:
┌─────────────────────────────────────┐
│    Camera Driver Node               │
│ (USB camera → /camera/image)        │
└──────────────┬──────────────────────┘
               │
┌──────────────▼──────────────────────┐
│  Vision Processing Node             │
│  - OpenCV frame processing          │
│  - Plant detection (PyTorch)        │
│  - Target localization              │
│  (→ /vision/target_location)        │
└──────────────┬──────────────────────┘
               │
┌──────────────▼──────────────────────┐
│  Navigation & Control Node          │
│  - SLAM (LiDAR-based)               │
│  - Path planning (A* algorithm)     │
│  - Motor control                    │
│  (→ /motor/cmd_vel)                 │
└──────────────┬──────────────────────┘
               │
┌──────────────▼──────────────────────┐
│  Motor Driver Node                  │
│  (PWM to DC motor controllers)      │
└─────────────────────────────────────┘
Önemli uygulama detayları
Bitki tespiti
Edge bilgisayar için optimize edilmiş, önceden eğitilmiş bir YOLO modeli. Model, %85’in üzerinde tespit doğruluğunu korurken daha hızlı çıkarım (~60 FPS) için INT8’e nicelendi.
SLAM navigasyonu
LiDAR verisiyle gerçek zamanlı SLAM, 2B doluluk haritası oluşturur. Robot parçacık filtreleriyle haritadaki konumunu bulur ve GPS olmadan bilinmeyen arazide otonom ilerler.
Motor kontrolü
Tekerlek encoder geri beslemesiyle PID hız kontrolü. Her motor, yörünge takibi ve diferansiyel sürüş için bağımsız olarak kontrol edilir.
Sonuçlar
Otonom çalışma
- Maks. menzil
- 2.5 km
- Pil ömrü
- 6–8 saat
- Ort. hız
- 0.8 m/s
Görüntü işleme
- Tespit doğruluğu
- 87.3%
- FPS
- 60 FPS
- Tespit menzili
- 3–5 m
Öğrendiklerim
- ✓Gömülü donanımda edge AI çıkarımı dikkatli optimizasyon gerektirir. Gerçek zamanlı performans için model nicelleştirmesi (INT8) şarttır.
- ✓Hesaplama platformu seçimi bir mühendislik dengesidir: güç bütçesi, ısıl yönetim, I/O ve dayanıklılık en az ham performans kadar önemlidir.
- ✓ROS 2 çok düğümlü koordinasyonu kolaylaştırır, ancak zaman kritik döngülerde ağ gecikmesi dikkatle yönetilmelidir.
- ✓Güç yönetimi kritiktir. Motor anahtarlamasından kaynaklanan voltaj dalgalanmaları, uygun filtreleme eklenene kadar sensör okumalarını bozdu.
- ✓Gazebo’da test etmek hata ayıklama süresini %60 azalttı. Saha testleri engebeli araziye özgü zorlukları ortaya çıkardı.
Robotik ya da otomasyon projen mi var?
Endüstriyel ve gömülü bilgisayarlar, ROS 2, OpenCV ve otonom sistemlerle çalışıyorum. İş birliği veya danışmanlık için iletişime geç.
İletişime geç